

Thông tin
Phương pháp điều khiển MPPT sử dụng thuật toán nhiễu loạn và quan sát (P&O)
18/09/2026
1. Thuật toán nhiễu loạn và quan sát (P&O)
Thuật toán P&O là một trong những phương pháp phổ biến nhất dùng để xác định điểm MPP của tấm pin quang điện.
Nguyên lý hoạt động cơ bản của phương pháp này được mô tả như sau:
Giả sử tại một thời điểm bất kỳ, hệ thống hoạt động tại điểm A trên đường đặc tính công suất–điện áp (P–V) của pin mặt trời, nằm ở vị trí chưa xác định so với điểm MPP.
Trong thuật toán P&O, điện áp đầu ra của tấm pin được thay đổi một lượng nhỏ ΔV, sau đó quan sát sự thay đổi tương ứng của công suất ΔP. Nếu ΔP >0 , tức là công suất tăng khi điện áp thay đổi, điều này cho thấy điểm hoạt động đang tiến gần đến MPP, do đó hướng nhiễu loạn hiện tại sẽ được giữ nguyên. Ngược lại, nếu ΔP<0 , tức là công suất giảm, thì hướng thay đổi điện áp sẽ được đảo ngược để đưa điểm hoạt động quay về phía MPP.
Quá trình trên được thực hiện lặp lại liên tục cho đến khi điểm hoạt động dao động xung quanh điểm công suất cực đại MPP. Khi đã tiến rất gần MPP, giá trị ΔP sẽ trở nên rất nhỏ, khiến điểm làm việc dao động qua lại quanh MPP thay vì tiến dần như ở các bước trước. Đây chính là đặc trưng của thuật toán P&O — luôn tồn tại một độ dao động nhỏ tại trạng thái ổn định.
Mặc dù đơn giản, dễ triển khai và chi phí tính toán thấp, thuật toán P&O vẫn có một số hạn chế. Trong trường hợp bức xạ mặt trời thay đổi nhanh, sự biến thiên công suất do môi trường có thể bị nhầm lẫn với sự thay đổi công suất do nhiễu ΔV, khiến thuật toán đưa ra quyết định sai hướng điều chỉnh. Điều này làm chậm khả năng bám MPP hoặc khiến điểm hoạt động bị lệch khỏi MPP trong thời gian ngắn.
Tuy vậy, nhờ ưu điểm dễ cài đặt, không yêu cầu mô hình phức tạp và mang lại hiệu quả cao trong điều kiện bức xạ ổn định, P&O vẫn là một trong những thuật toán MPPT được sử dụng rộng rãi nhất trong các hệ thống PV hiện nay.
Ngoài cơ chế hoạt động cơ bản, hiệu suất của thuật toán P&O còn phụ thuộc vào biên độ nhiễu ΔV. Nếu ΔV lớn, tốc độ hội tụ nhanh hơn nhưng độ dao động quanh MPP cũng lớn, làm giảm hiệu suất thu công suất ở trạng thái ổn định. Ngược lại, nếu ΔV quá nhỏ, hệ thống giảm dao động nhưng tốc độ bám MPP sẽ chậm, đặc biệt trong điều kiện bức xạ biến thiên. Vì vậy, việc lựa chọn bước nhiễu tối ưu là yếu tố quan trọng ảnh hưởng trực tiếp đến hiệu suất MPPT.
Một cải tiến phổ biến của P&O là P&O thích nghi, trong đó biên độ nhiễu ΔV được điều chỉnh theo tốc độ thay đổi công suất. Khi độ dốc P–V lớn (xa MPP), thuật toán tăng ΔV để bám nhanh hơn; khi đến gần MPP, ΔV tự động giảm để hạn chế dao động. Cách tiếp cận này cải thiện đáng kể hiệu suất và khắc phục nhược điểm dao động cố hữu của P&O truyền thống.
Bên cạnh đó, hiệu quả của P&O cũng phụ thuộc vào tần số lấy mẫu. Nếu tần số lấy mẫu thấp, hệ thống phản ứng chậm trước sự thay đổi của bức xạ; nếu tần số quá cao, nhiễu đo đạc có thể làm sai lệch kết quả đánh giá ΔP. Do đó, thuật toán thường được tối ưu hóa kèm bộ lọc nhiễu (như bộ lọc trung bình hoặc LPF) để đảm bảo tín hiệu công suất được đánh giá chính xác.
Tóm lại, P&O là thuật toán MPPT truyền thống nhưng vẫn giữ vai trò quan trọng trong các hệ thống PV nhờ sự cân bằng tốt giữa hiệu quả – độ phức tạp – chi phí triển khai. Khi kết hợp với các cải tiến về bước nhiễu, lọc tín hiệu và chiến lược điều khiển thích nghi, P&O hoàn toàn có thể đáp ứng yêu cầu vận hành trong nhiều điều kiện bức xạ khác nhau.
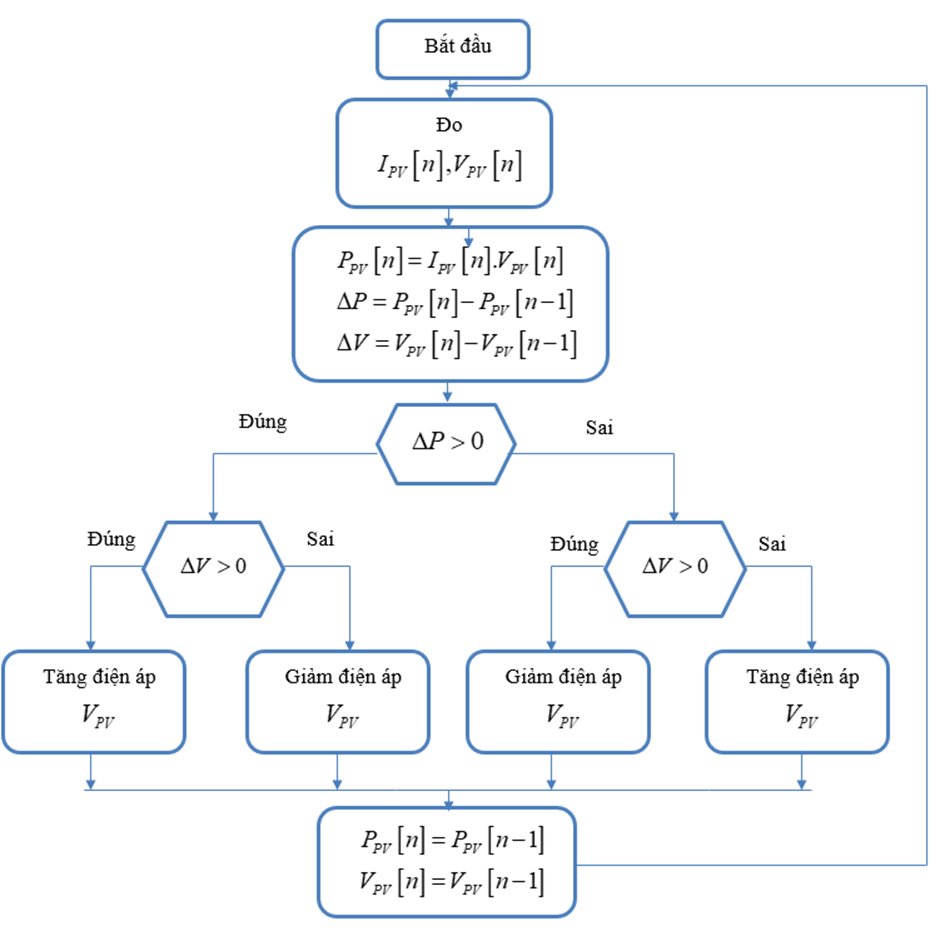
Hình 1: Lưu đồ thuật toán P&O điều khiển trực tiếp chu kỳ nhiệm vụ tăng giảm điện áp
2 Phương pháp điều khiển trực tiếp
Phương pháp điều khiển trực tiếp không yêu cầu các vòng điều khiển trung gian như điều khiển dòng hoặc điều khiển điện áp, nhờ đó cấu trúc hệ thống trở nên gọn nhẹ và dễ triển khai hơn. Bộ điều khiển MPPT sẽ trực tiếp tạo ra giá trị hệ số chu kỳ công tác (duty cycle) gửi đến bộ biến đổi DC/DC, từ đó thay đổi điện áp làm việc của tấm pin và dẫn dắt điểm vận hành tiến gần đến MPP.
Trong quá trình này, bộ điều khiển liên tục đo lường điện áp và dòng điện tại ngõ vào của bộ biến đổi để tính toán công suất PV. Giá trị công suất được so sánh qua từng chu kỳ để xác định hướng điều chỉnh duty cycle: tăng, giảm hoặc giữ nguyên. Cách tiếp cận này giúp hệ thống đáp ứng nhanh với sự thay đổi của điều kiện môi trường như bức xạ hay nhiệt độ. Việc điều chỉnh hệ số làm việc được tiến hành dựa trên nguyên lý hoạt động của bộ biến đổi DC–DC
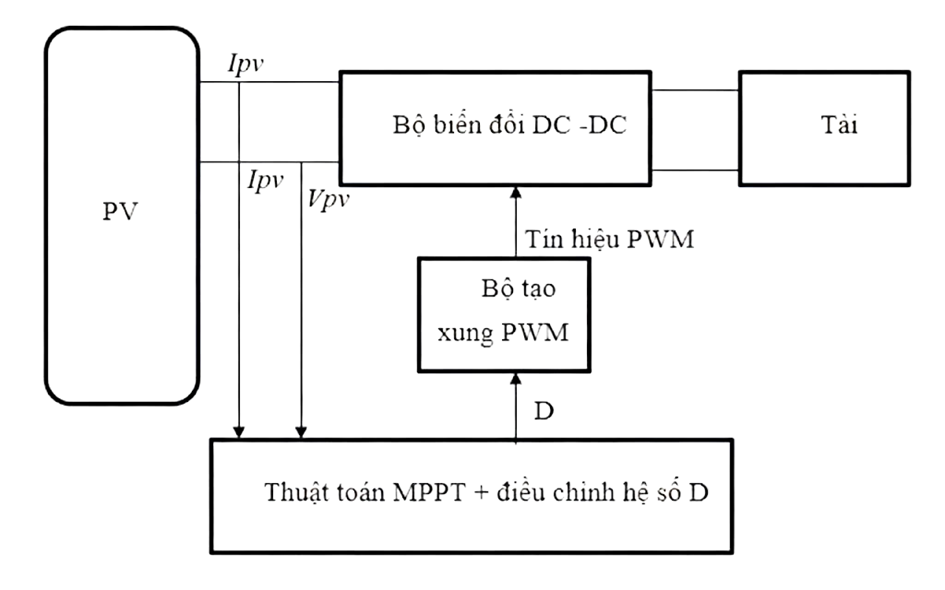
Hình 2: Phương pháp điều khiển trực tiếp MPPT
Hình 2 mô tả sơ đồ khối của hệ thống điều khiển trực tiếp theo thuật toán MPPT. trong đó, dòng điện và điện áp đầu ra của pin mặt trời (PV) được đưa vào bộ biến đổi DC–DC thông qua khối tạo xung PWM. Thuật toán MPPT sẽ tính toán và điều chỉnh hệ số làm việc D , sau đó tín hiệu này được dùng để điều khiển bộ biến đổi.
3. Mô phỏng khối MPPT
Khối MPPT_P trong mô hình thể hiện thuật toán (P&O) nhằm tối ưu công suất thu được từ hệ thống quang điện (PV).
Thuật toán P&O hoạt động dựa trên nguyên lý nhiễu và quan sát, nghĩa là áp dụng một nhiễu nhỏ ΔD vào chu kỳ làm việc (duty cycle) của bộ biến đổi DC–DC. Sau mỗi bước nhiễu, thuật toán quan sát sự thay đổi công suất:
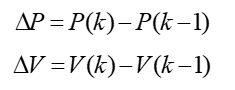
Nếu ΔP>0 và ΔV >0 , nghĩa là việc tăng điện áp giúp tăng công suất, thuật toán tiếp tục nhiễu theo hướng đó. Ngược lại, nếu ΔP<0 , thuật toán đảo chiều thay đổi của chu kỳ làm việc để tiến dần đến điểm công suất cực đại (MPP). Quá trình này được mô tả bằng quan hệ logic:
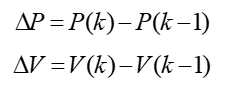
Tín hiệu duty sau khi được cập nhật sẽ được đưa vào bộ tạo xung PWM_boost, điều khiển khóa bán dẫn của bộ DC–DC Boost Converter để điều chỉnh điện áp đầu ra.
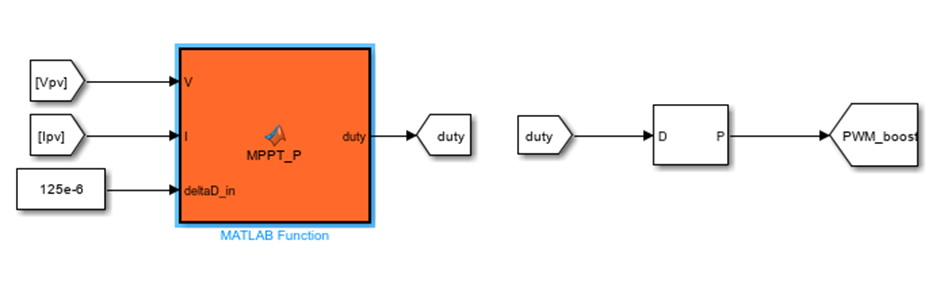 Hình 3: Mô hình MPPT và bộ DC-DC
Đào tạo, nghiên cứu gắn liền với khoa học và công nghệ nhằm tạo ra những sinh viên và học viên có lòng yêu nước, có phẩm chất Nhân văn mang đậm bản sắc Việt Nam, có ý thức sinh hoạt cộng đồng, có sức khỏe, tự tin, năng động, sáng tạo, có năng lực và kỹ năng toàn diện để trở thành công dân toàn cầu.